

I. Tehnoloģijas izcelsme un integrācija
AGV tehnoloģijas attīstība ir rūpnieciskās automatizācijas attīstības mikrokosmoss. 1913. gadā Ford ieviesa kāpurķēžu-vadāmos transportlīdzekļus, kas, tāpat kā mehāniskās sliedes uz zemes, pārvadāja detaļas pa fiksētiem maršrutiem ar lēnu ātrumu 0,3 m/s-stingrs transportēšanas veids, kas ilga gandrīz pusgadsimtu. Tikai 1953. gadā parādījās elektromagnētiskās vadības tehnoloģija. Ievietojot kabeļus ar 10 kHz frekvenci zem darbnīcas grīdas, lai radītu elektromagnētisko lauku, AGV sasniedza pozicionēšanas precizitāti ±15 mm. Tomēr jebkurām izmaiņām maršrutā joprojām bija nepieciešama vadu maiņa, padarot izmaiņas ārkārtīgi dārgas.
Patiesā revolūcija notika 21. gadsimta sākumā. Japānas uzņēmumam Denso izstrādājot QR kodus, kas 2004. gadā kļuva par starptautisku standartu, QR kodu uzglabāšanas ietilpība pārvarēja 7 KB barjeru. Vienā kodā var būt pilnīga loģistikas informācija, piemēram, darbnīcas koordinātas un aprīkojuma parametri. 2012. gadā Vācijas uzņēmums KUKA bija pirmais, kas integrēja rūpnieciskās-pakāpes QR koda lasītājus ar AGV. BMW Leipcigas rūpnīcas pilotā ceļa regulēšana, kas tradicionāli ilga trīs dienas ar magnētisko vadību, tika pabeigta tikai divās stundās. Šī revolucionārā tehnoloģija tieši veicināja AGV pārveidošanu no "stacionāra sliežu ceļa vilcieniem" par "inteliģentiem transporta robotiem".

Kopš 2010. gadiem, kad attīstījās QR koda atpazīšanas tehnoloģija un attīstījās AGV navigācijas prasības, QR koda navigācija pakāpeniski aizstāja tradicionālās elektromagnētiskās vai magnētiskās lentes vadības sistēmas. Ķīnā AGV QR koda navigācijas tehnoloģija strauji attīstījās pēc 2010. gada, plaši pielietojot automobiļu ražošanas un noliktavu loģistikā. Šis sasniegums ir uzlabojis AGV pozicionēšanas precizitāti un elastību, vienlaikus paplašinot tā pielietojuma jomu.
II. Pielietošanas principi
Navigācijas un pozicionēšanas mehānisms
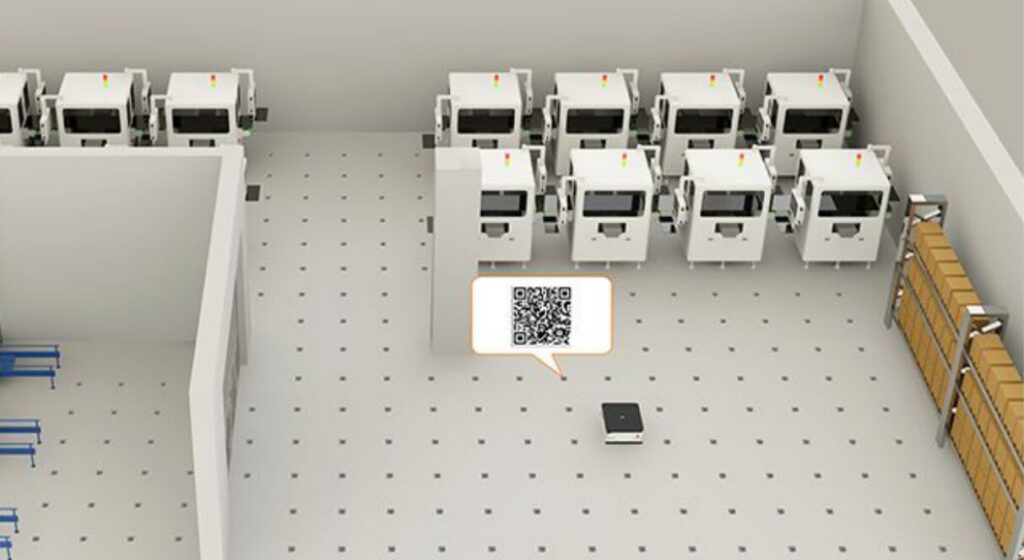
AGV ir aprīkoti ar kodu lasītājiem, kas skenē zemes QR kodus, lai iegūtu pozīcijas kodējumu, koordinātu nobīdes un kursa leņķa datus. Plānošanas sistēma ģenerē navigācijas komandu secību, pamatojoties uz QR koda koordinātu informāciju, un AGV pārvietojas no punkta uz punktu, un tā virzienu koriģē IMU sensors. Apvienojot QR koda pozicionēšanu, IMU datus un kodētāja informāciju, tiek panākta augstas-precizitātes pozicionēšana.
Slēgta{0}}cilpas vadības sistēma
AGV kontrolleris pielāgo riteņu ātrumus reāllaikā, pamatojoties uz nobīdes atgriezenisko saiti no QR kodiem, lai nodrošinātu pārvietošanos pa iepriekš iestatīto ceļu. Integrējot kodētāja nobraukuma datus, IMU virziena leņķus un QR koda pozicionēšanas informāciju, tiek izveidota augstas-precizitātes slēgtas-cilpas vadības sistēma, kas sasniedz pozicionēšanas precizitāti līdz ±1 mm. Pateicoties slēgtās -cilpas vadībai, AGV var stabili darboties dinamiskā vidē, pielāgojoties sarežģītiem ceļa apstākļiem un uzdevumu prasībām.
Sistēmas arhitektūra un funkcionālie moduļi
Uztveres slānis:Ietver kodu lasītājus, LiDAR un šķēršļu izvairīšanās sensorus, kas darbojas kopā, lai panāktu vides uztveri un drošības aizsardzību.
Lēmuma slānis:Sazinās starp augšējā-līmeņa vadības sistēmu un AGV atsevišķo vadības moduli, lai pabeigtu uzdevumu sadali, ceļa optimizāciju un izņēmumu apstrādi.
Izpildes slānis:Paļaujas uz piedziņas motoriem un materiālu apstrādes mehānismiem (piemēram, push{0}}pull vai roller sistēmām), lai veiktu transportēšanas uzdevumus un saskarnes ar noliktavas pārvaldības sistēmu (WMS).
III. Tehniskās priekšrocības un tipiski scenāriji
Tehniskās priekšrocības
Elastīgi un regulējami ceļi:QR koda navigācijas ceļus var ātri mainīt atbilstoši ražošanas vajadzībām.
Augsta pozicionēšanas precizitāte:Salīdzinot ar tradicionālajām vadības metodēm, pozicionēšanas precizitāte var sasniegt līdz ±1 mm, kas atbilst precīzas ražošanas prasībām.
Apkopes vienkāršība:QR koda uzlīmes ir vienkārši kopjamas, samazinot virzošo sliežu nodilumu un uzturēšanas izmaksas.
Tipiski scenāriji
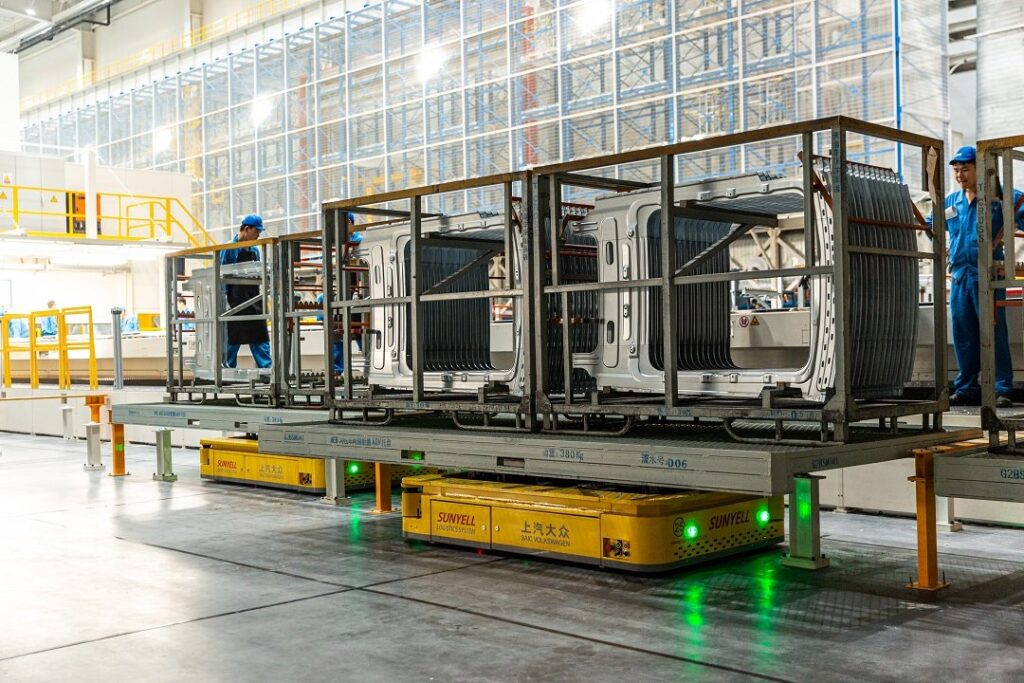
Automobiļu ražošana:FAW-Volkswagen Foshan rūpnīcas metināšanas darbnīcā ir uzstādītas 3200 keramikas QR koda etiķetes ar spiedes izturību 5 tonnas/m². Elastīgā transportēšanas sistēma, kas sastāv no AGV, sasniedz pozicionēšanas precizitāti ±0,2 mm automašīnu virsbūves mezgliem, samazinot pārslēgšanās laiku jauktā ražošanā no 4 stundām līdz 18 minūtēm. Dual-check QR kodi apvienojumā ar vizuāliem norādījumiem katrā galvenajā darbstacijā ir samazinājuši montāžas kļūdas līdz vienai no miljona.
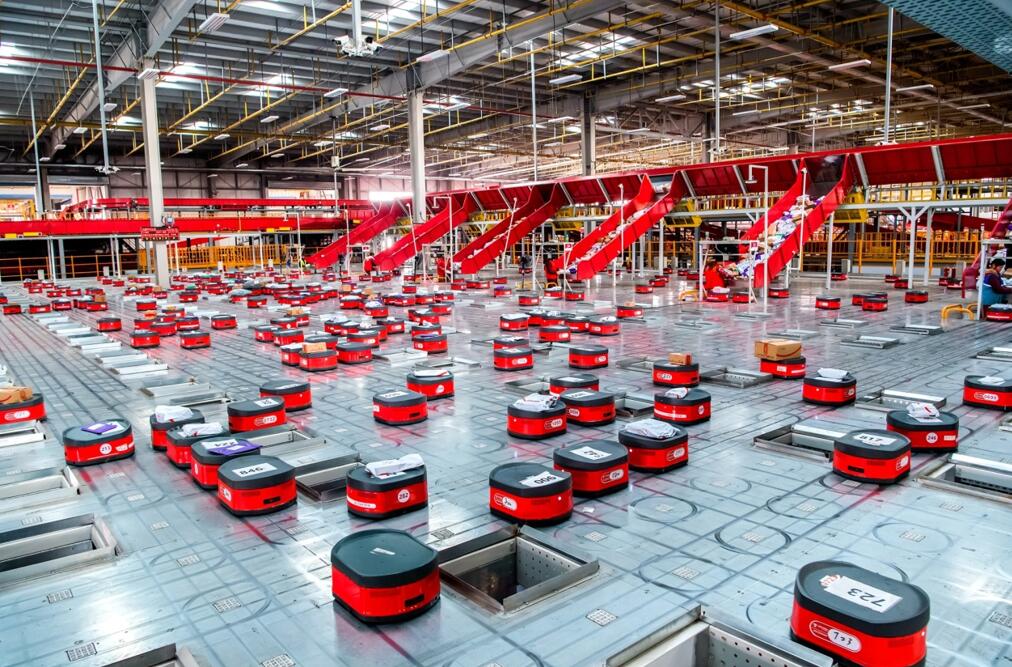
Inteliģentā noliktavā:Vietnes JD.com Shanghai Asia No.1 noliktavā tiek izmantots deviņu-režģa QR koda izkārtojums. Katra plaukta apakšā ir iegulti trīs pārbaudes kodi, un, apvienojot to ar divu-frekvenču RFID identifikācijas tehnoloģiju, noliktavas blīvums tiek palielināts par 40%, un komplektēšanas precizitāte sasniedz 99,99%.
Farmaceitiskā aukstā ķēde:Specializētās farmācijas aukstumķēžu noliktavās QR koda uzlīmes ir pārklātas ar zemu{0}}temperatūras izturīgu slāni, kas var saglabāt funkcionalitāti 10 gadus pie -25 grādiem, nodrošinot uzticamu AGV navigāciju sasalušā vidē.
IV. Detalizēti piemērošanas principa soļi
Navigācijas sistēmas un QR koda izkārtojuma inicializācija
Zemes sagatavošana:Grīda tiek apstrādāta ar epoksīda sveķu pašizlīdzinošo{0}procesu, kura līdzenuma prasība ir mazāka vai vienāda ar 3 mm uz 2 m.
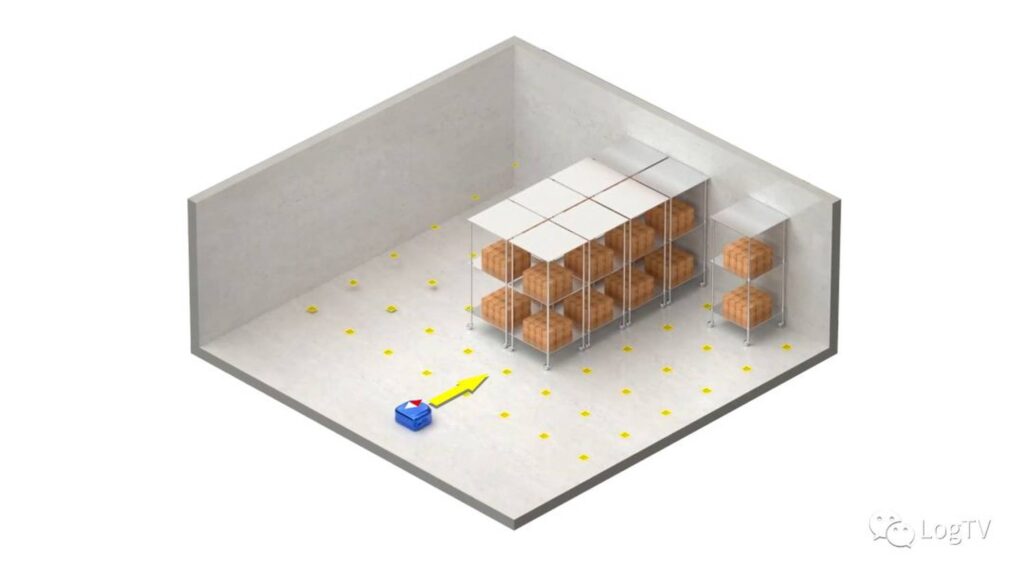
QR koda etiķetes uzstādīšana:Etiķetes ir iestrādātas vienā līmenī ar zemi un pārklātas ar 5 mm polikarbonāta nodilumizturīgu -kārtu. Katra etiķete satur unikālu pozīcijas kodējumu, nobīdi un virziena leņķa informāciju standartizētā formātā. Etiķetes tiek uzstādītas AGV maršrutā ik pēc 1 līdz 3 metriem, lai izveidotu navigācijas tīklu, kas aptver galvenās zonas. Etiķetes ir jāizvairās no augsta-nodiluma zonām, un tās regulāri jākopj.
QR koda atpazīšana un datu iegūšana
Attēlu uzņemšana:AGV ir aprīkoti ar augstas{0}}izšķirtspējas kamerām vai lāzera skeneriem, lai uzņemtu QR koda attēlus. Attēlu apstrādes algoritmi iegūst etiķetes informāciju.
Datu pārraide:Sensori pārsūta pozīcijas koordinātas, nobīdes un kursa leņķa datus reāllaikā uz kontrolieri. Sensora uzstādīšanas augstums un leņķis ir optimizēti, lai nodrošinātu efektīvu atpazīšanu.
Datu apstrāde un pozicionēšanas aprēķins
Globālā atbilstība:Kontrolieris saskaņo QR koda pozīcijas kodējumu ar iepriekš iestatīto globālo koordinātu karti, lai noteiktu AGV absolūto pozīciju.
Kļūdu labojums:Pamatojoties uz nobīdes un kursa leņķa atgriezenisko saiti no QR koda, tiek aprēķinātas novirzes no iepriekš iestatītā ceļa un ģenerētas korekcijas komandas. Kodētāja nobraukuma dati un IMU virziena leņķi tiek apvienoti, lai labotu kumulatīvās kļūdas un uzlabotu pozicionēšanas precizitāti.
Ceļa plānošana un dinamiska pielāgošana
Komandu ģenerēšana:Plānošanas sistēma ģenerē navigācijas komandu secību, pamatojoties uz uzdevuma prasībām, un nosūta to AGV kontrollerim.
Reāllaika{0}}pielāgošana:Braucot AGV, tas nepārtraukti nolasa QR koda datus. Ja tiek konstatēta nobīde, kas lielāka par 5 mm, PID vadības algoritms pielāgo piedziņas riteņa ātrumu, lai to atgrieztu iepriekš iestatītajā ceļā. Teritorijās starp QR kodiem AGV paļaujas uz IMU un kodētāja datiem, lai novērtētu savu pozīciju, līdz tiek atrasta nākamā etiķete atkārtotai kalibrēšanai.
Vairāku-sensoru saplūšana un slēgtas-cilpas vadība
Šķēršļu noteikšana:LiDAR un ultraskaņas sensori nepārtraukti uzrauga šķēršļus, izraisot izvairīšanos no avārijas vai ceļa pārplānošanu, ja nepieciešams.
Integrēta vadība:Kontrolieris integrē QR koda pozicionēšanu, sensoru atgriezenisko saiti un kustību vadības komandas, lai izveidotu slēgtas{0}}cilpas sistēmu, panākot pozicionēšanas precizitāti ±1 mm līmenī. Šķēršļu izvairīšanās signāli tiek apvienoti ar navigācijas datiem, lai nodrošinātu AGV drošu darbību dinamiskā vidē.
V. Galveno procesu kopsavilkums
Inicializācija:Uzlieciet QR koda etiķetes, kas satur informāciju par atrašanās vietu un orientāciju.
Atzīšana:Uztveriet un parsējiet etiķetes datus, izmantojot vizuālos sensorus.
Pozicionēšana:Saskaņojiet globālās koordinātas un izlabojiet kļūdas, lai pabeigtu pozicionēšanu.
Ceļa izpilde:Sekojiet komandu secībai un dinamiski pielāgojiet trajektoriju, lai saglabātu paredzēto ceļu.

Pēdējo 22 gadu laikā uzņēmums Plutools ir koncentrējies uz mobilo robotu (AGV/AMR) galveno komponentu izpēti, ražošanu un pārdošanu, tostarp piedziņas riteņiem, motora kontrolieriem, diferenciāļa riteņiem, redukcijas motoriem un servomotoriem. Pateicoties izcilām tehnoloģijām, uzticamai kvalitātei un konkurētspējīgām cenām, Plutools ir kļuvis par vienu no Ķīnas lielākajiem integrētajiem mobilo robotu piegādātājiem. Mēs piedāvājam risinājumus un augstas kvalitātes-produktus klientiem dažādās nozarēs gan vietējā, gan starptautiskā mērogā.


